Deformação de pneus pneumáticos e ensaios condicionais de dirigibilidade
Inflação, contato e escorregamento combinado em dois modelos complementares de um pneu ilustrativo de SUV, com verificação numérica e limites explícitos de validação.
- Published
- By
- Ricardo Rosal
- Reading
- 32 minutes
Verificação numérica de modelos complementares de estrutura e escorregamento combinado para um pneu ilustrativo de SUV
Resumo#
Como um pneu pneumático idealizado se deforma durante a inflação e o carregamento vertical? Quais hipóteses adicionais são necessárias para estimar a viabilidade de frenagem e curva simultâneas? Este estudo aborda essas questões com dois modelos complementares: um fluxo de elementos finitos Gmsh–FEBio, para inflação não linear e contato sem atrito com uma pista rígida, e uma lei de forças em Python para escorregamento combinado, acoplada ao equilíbrio quase estacionário das quatro rodas. A demonstração estrutural emprega uma parede homogênea de 8 mm, sem reforços, com módulo de cisalhamento de 4 MPa e módulo volumétrico de 400 MPa. Sob pressão manométrica de 240 kPa, a malha mais fina apresenta aumento do raio da coroa de 344,90 para 378,78 mm. A reação final da pista é de 2,828 kN, com deflexão de 28,78 mm e área projetada de contato de 0,015630 m². O primeiro refinamento espacial reprova o critério de convergência da área de contato; o seguinte altera reação, área e deflexão em 2,157%, 0,192% e 1,279%. A exportação nodal com maior precisão resolve uma falha anterior de auditoria de equilíbrio sem relaxar a tolerância. O estudo de dirigibilidade reúne 8.748 amostras de forças e 648 registros de intervalos condicionais, sob hipóteses de atrito seco/molhado e transferência de carga. Esses resultados verificam partes de um fluxo computacional executável; não validam um pneu comercial nem determinam velocidades seguras para veículos específicos. Reforços, propriedades medidas e validação experimental independente permanecem necessários.
Palavras-chave: pneu pneumático; hiperelasticidade em deformações finitas; contato não linear; escorregamento combinado; transferência de carga; verificação numérica; validação experimental.
1. Introdução#
A inflação introduz pré-tensão no pneu; a carga vertical modifica sua geometria e a região de contato; frenagem e curva disputam a capacidade de transmitir forças tangenciais. Esses fenômenos se relacionam, mas resolver um deles não significa resolver os demais. Uma simulação de contato normal sem atrito pode estimar deformação e reação dentro de suas hipóteses, sem fornecer uma lei calibrada de aderência à pista.
O trabalho investiga três questões: um fluxo estrutural não linear, executável em um computador portátil, consegue preservar a pré-tensão de inflação e recuperar forças equilibradas na pista e no aro? Quais grandezas globais atendem aos critérios escolhidos de malha, incrementos e penalização? Quais intervalos condicionais de manobra decorrem de uma lei de escorregamento combinado especificada separadamente, incluindo superelevação e transferência de carga nas quatro rodas?
A aplicação é um pneu ilustrativo de automóvel/SUV com designação nominal 215/60 R17. O modelo não foi calibrado para Mitsubishi Eclipse Cross, Honda HR-V ou Jeep Compass. Geometria, materiais e parâmetros veiculares são entradas demonstrativas do registro de hipóteses do projeto, não especificações inferidas desses veículos. A contribuição é tornar reproduzível a separação entre resposta estrutural, capacidade de força assumida e evidências necessárias para conectá-las.
2. Revisão da literatura#
2.1 Deformações finitas e construção do pneu#
Grandes rotações e deformações exigem uma descrição de deformação finita. A quase incompressibilidade acrescenta uma restrição numérica: uma formulação de deslocamentos pode se tornar artificialmente rígida quando não representa adequadamente movimentos que preservam volume. A formulação variacional de três campos de Simo, Taylor e Pister fundamenta a separação das respostas volumétrica e isocórica 1. O FEBio oferece materiais hiperelásticos desacoplados e tratamento de três campos; seu artigo de apresentação e a documentação da versão descrevem esse contexto 2, 3. Essas fontes fundamentam a formulação, mas não fornecem os parâmetros de borracha assumidos aqui.
Pneus radiais reais são compósitos de borracha e cordonéis. Saigal, Yang e Soede estudaram inflação e contato com uma casca laminada anisotrópica 4. Greer e Palazotto desenvolveram uma formulação por camadas que inclui alongamento da espessura e cisalhamento transversal 5. O relatório de Noor para a NASA investigou modelos de casca e sólidos, contato e sensibilidade da resposta 6. Esses trabalhos mostram por que a arquitetura das lonas, o perfil de referência e a resolução na espessura importam.
Uma casca reforçada pode representar economicamente a carcaça delgada, desde que orientação, integração na espessura e flexão sejam calibradas. Sólidos representam mais diretamente regiões espessas da banda e dos talões, mas exigem resolução e tratamento adequados da incompressibilidade. Modelos híbridos distribuem essas funções: Reid, Boesch e Bielenberg empregaram banda sólida, flancos de casca e reforços de viga em um modelo destinado a colisões 7. O problema físico é diferente do presente estudo estático; a referência sustenta a distinção entre estratégias, não a precisão desta malha. Uma futura implementação casca–sólido também exigirá verificar acoplamentos, excentricidades e transferência de forças.
2.2 Inflação, contato e solução não linear#
A geometria inflada contém tensões. Partir de uma referência desinflada e sem tensões, preservando a solução de inflação durante o carregamento posterior, é mecanicamente diferente de aplicar pressão a um contorno medido já inflado. Análises de inflação consideram explicitamente a não linearidade geométrica e a construção [4–6]. Neste trabalho, a referência é assumida; sua identificação inversa a partir de medições permanece futura.
O contato normal é unilateral: a pista pode empurrar o pneu, mas não puxá-lo. O método de penalização admite pequena penetração para aproximar essa restrição. Aumentar a penalização reduz a penetração, porém pode piorar o condicionamento numérico. O modelo executado usa a interface de parede rígida do FEBio 4.8, com aumento lagrangiano desativado. Integração e sinais foram conferidos no código-fonte 8. Não se trata da formulação de contato com deslizamento e atrito do programa. Iterações de equilíbrio, rejeição de incrementos de tentativa e novas tentativas menores ajudam a resolver o problema não linear, mas não demonstram precisão espacial.
2.3 Escorregamento combinado, superelevação e verificação#
Modelos de escovas representam deformação tangencial e deslizamento na região de contato. Svendenius e Gäfvert combinaram características empíricas de escorregamento puro com mecânica de escovas para escorregamento combinado e cambagem 9. Romano e colaboradores analisaram formulações transitórias e de grandes ângulos de cambagem 10. Pacejka relaciona características do pneu, dependência da carga e dinâmica veicular 11. A lei compacta implementada aqui é descrita como do tipo Fiala, sem alegar equivalência exata a esses modelos. Seu termo de cambagem, sua capacidade isotrópica e seu patamar são explicitados adiante.
A superelevação modifica as componentes de gravidade e aceleração centrípeta no plano da pista. A pesquisa de Ryu destaca a distinção entre inclinação transversal da pista e rolagem da suspensão 12. Aqui, o equilíbrio é resolvido em um plano inclinado com balanços algébricos de arfagem, transferência lateral e guinada. Não se estimam movimento da suspensão ou estabilidade transitória.
Verificação examina se as equações e a solução numérica foram implementadas adequadamente; validação avalia a representação de observações físicas para uma finalidade definida. Calibração estima parâmetros com dados e deve ser separada da comparação com casos independentes. Oberkampf e Trucano apresentam essa distinção e a separação entre incerteza numérica e erro de modelagem 13. Corpos de prova analíticos, equilíbrio, refinamento e recuperação de parâmetros sintéticos são evidências de verificação neste estudo. Não há calibração ou validação experimental.
2.4 Ferramentas executadas e alternativas avaliadas#
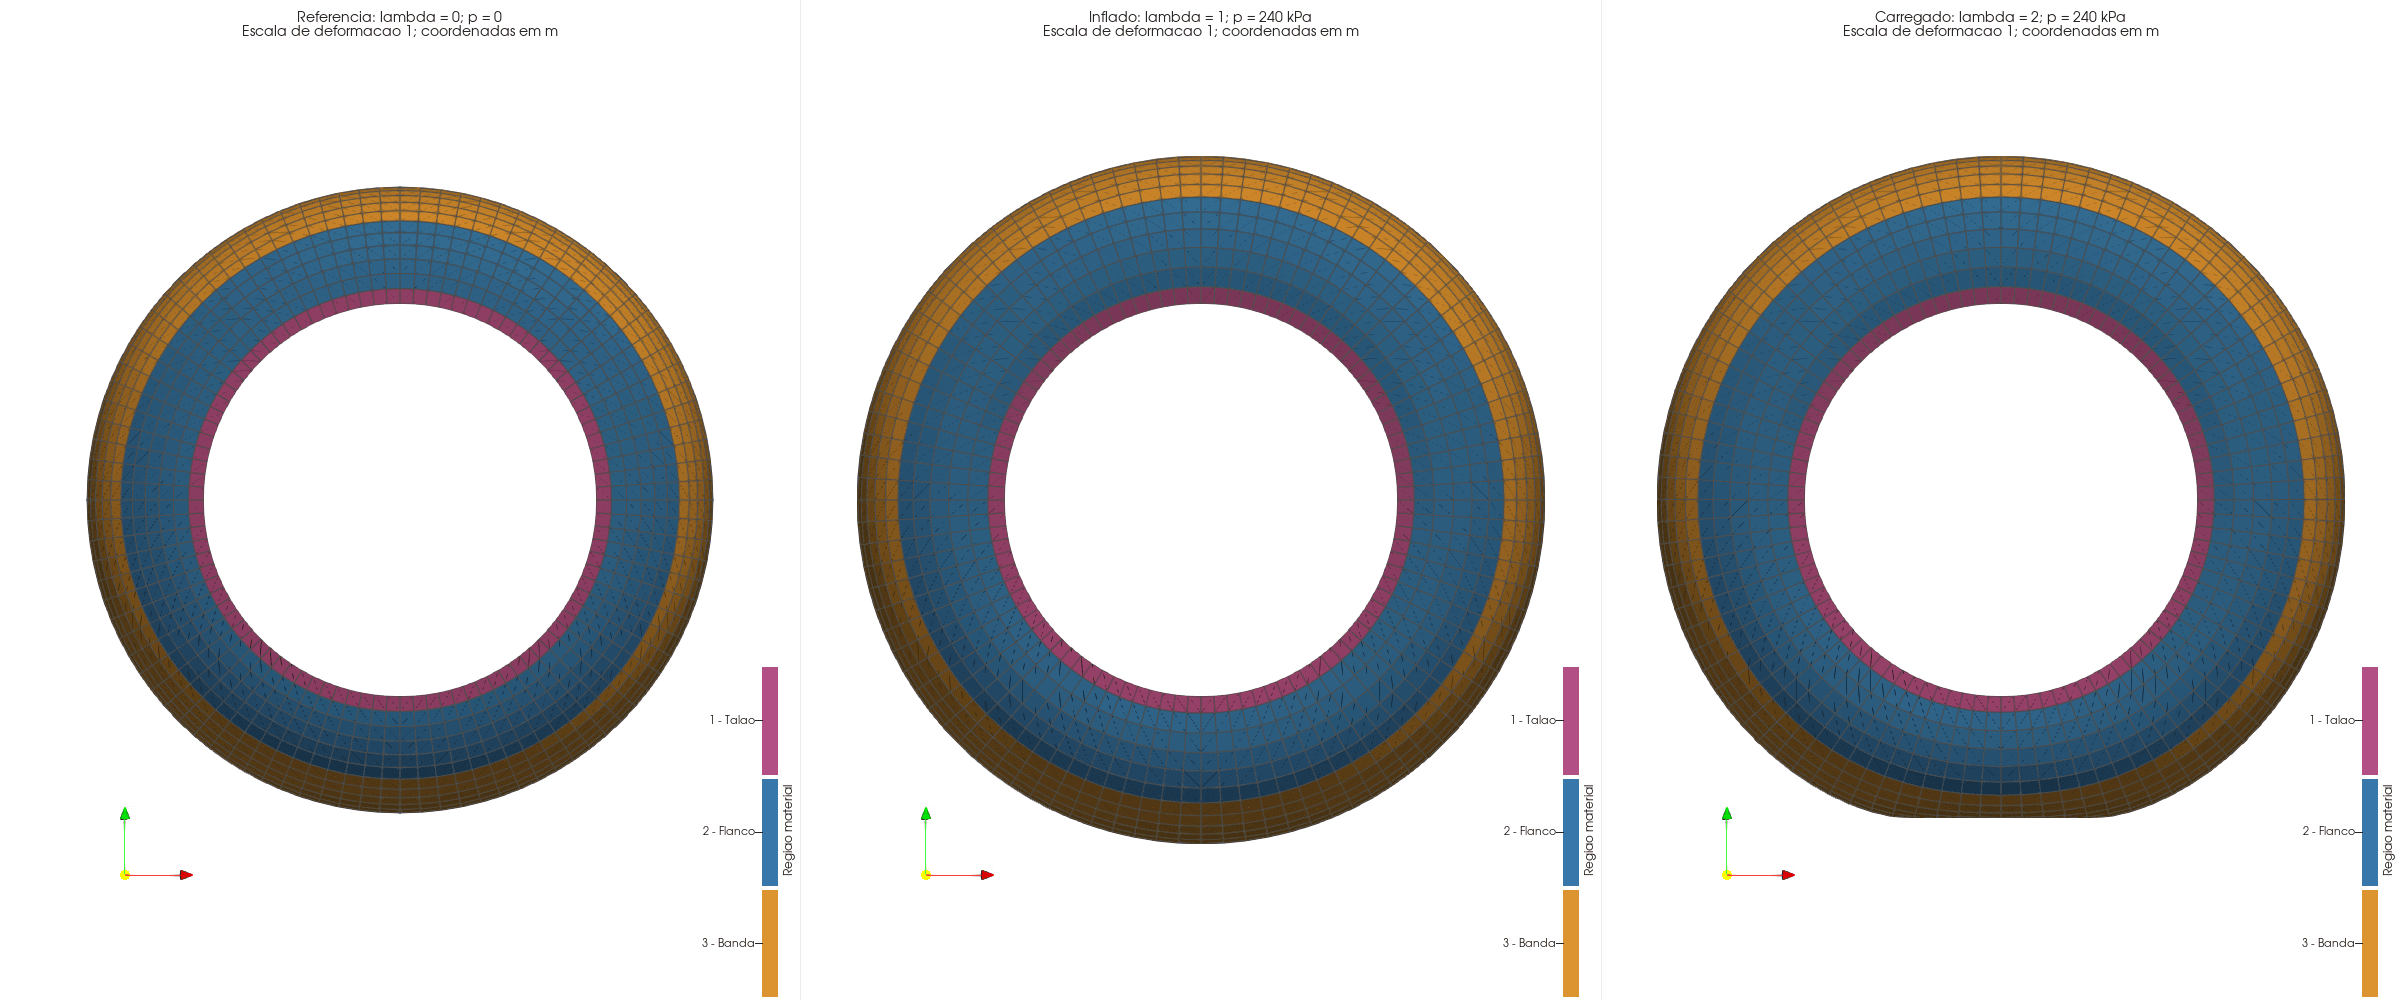
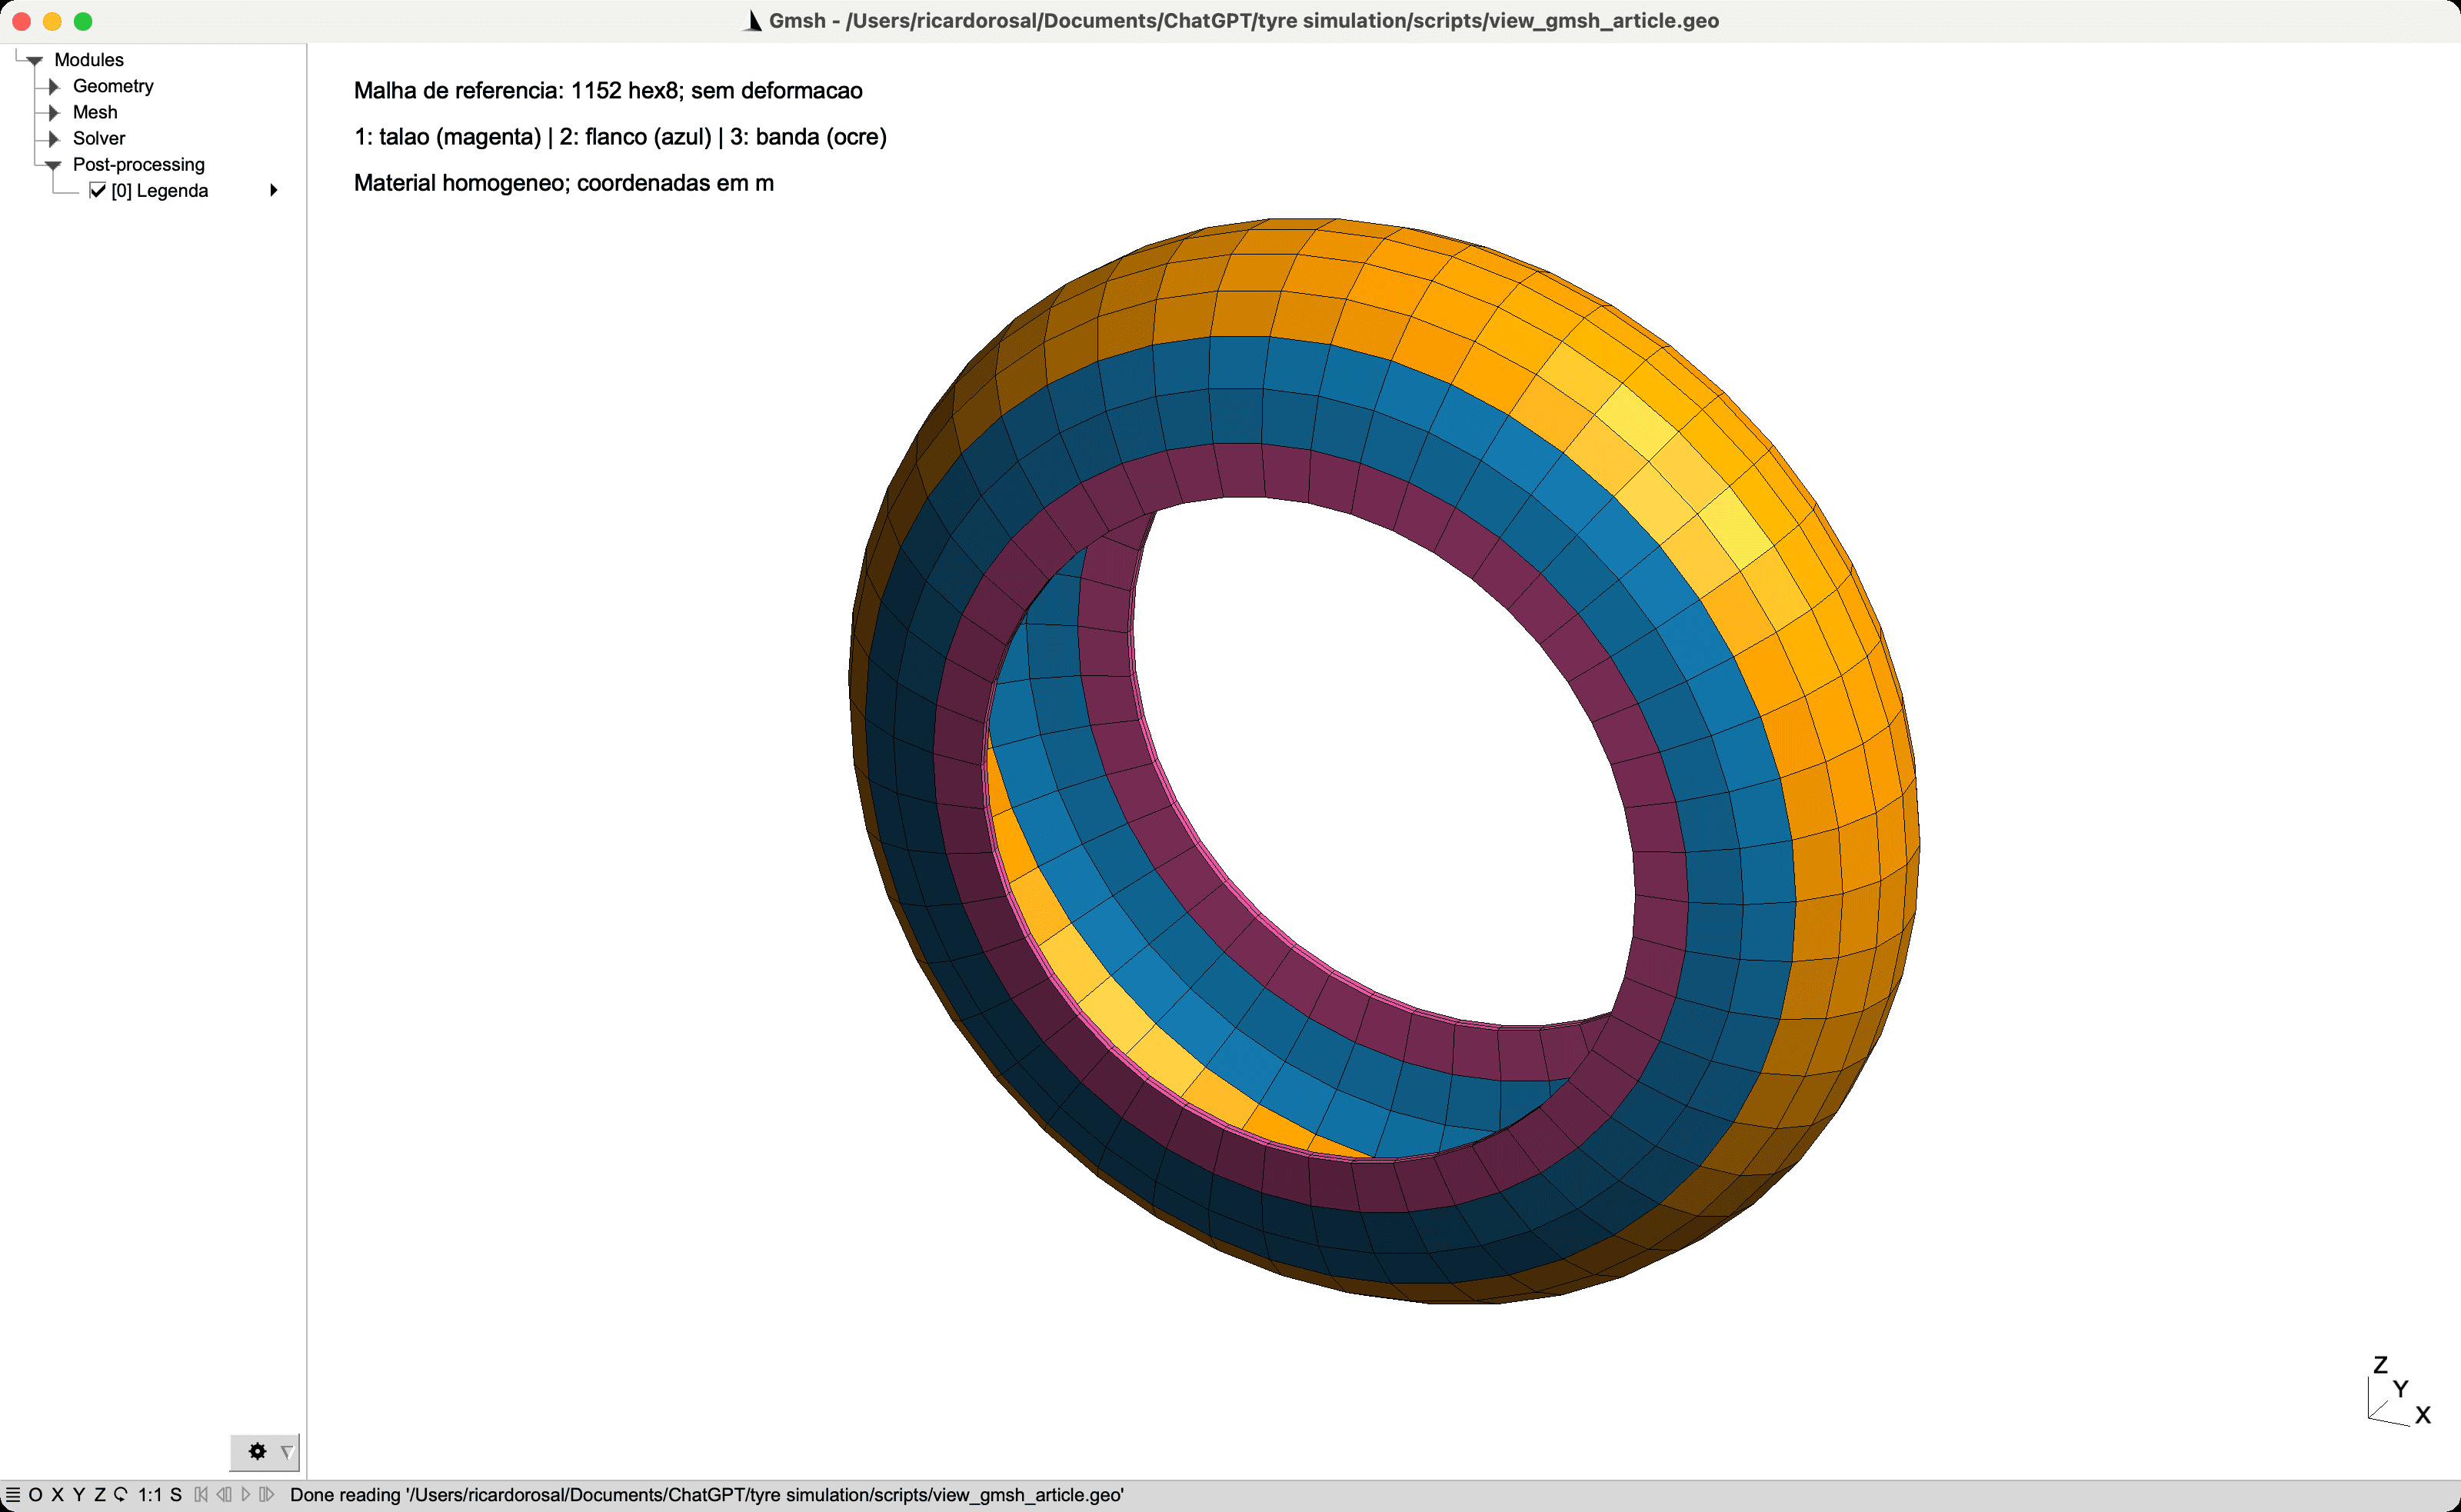
O Gmsh gerou malhas e grupos físicos 14. O FEBio 4.8 executou as soluções não lineares; Python, NumPy, SciPy e meshio apoiaram configuração, cálculos, auditoria e exportação. Nesta edição, o ParaView 5.13.3 foi executado por pvpython para carregar os PVD/VTU reais, aplicar deslocamentos e exportar imagens nativas com SaveScreenshot 15. As figuras identificam o método utilizado; as imagens do ParaView são exportações da área gráfica; a captura do Gmsh inclui a janela do aplicativo.
FEniCSx/DOLFINx 0.9.0 e PETSc foram avaliados pela documentação, incluindo hiperelasticidade e solução não linear 16, 17. Não foram instalados nem comparados em execução. Uma implementação em DOLFINx exigiria verificar separadamente material, elementos mistos, pressão, contato e recuperação de reações. O Project Chrono também foi avaliado documentalmente. Sua implementação Fiala documentada assume cambagem nula; a implementação Pac02 omite termos de pressão de inflação e grandes cambagens 18. Essas limitações específicas não se aplicam automaticamente a todos os modelos dessas famílias.
3. Metodologia#
3.1 Entradas e geometria de referência#
A Tabela 1 reúne as hipóteses principais. Os módulos são valores ilustrativos semelhantes aos de um elastômero, não propriedades medidas ou médias de uma frota. Faltam identificação comercial do pneu, largura do aro, medições de perfil e espessura, arquitetura dos cordonéis, ensaios de material, pesos por eixo, posição medida do centro de gravidade e dados de forças do pneu.
Tabela 1. Entradas assumidas, provenientes da configuração e do registro de hipóteses do projeto.
| Grandeza | Valor |
|---|---|
| Dimensão nominal demonstrativa | 215/60 R17 |
| Raio do talão; altura e meia largura da cavidade | 0,2159; 0,121; 0,0995 m |
| Espessura na coordenada da parede | 0,008 m |
| Módulos de cisalhamento G e volumétrico K | 4 e 400 MPa |
| Pressões manométricas | 200, 240 e 280 kPa |
| Posições inicial e final da pista | −0,500 e −0,350 m |
| Penalização de contato de referência | 5 × 10⁹ Pa/m |
| Massa; distância entre eixos | 1.700 kg; 2,65 m |
| CG atrás do eixo dianteiro; altura do CG | 1,15 m; 0,58 m |
| Bitolas dianteira e traseira | 1,55 m cada |
| Fração dianteira da transferência lateral | 0,58 |
| Frações dianteiras de frenagem e tração | 0,65 e 1,00 |
| Coeficiente de atrito de referência; fator molhado | 0,9; 0,6 |
| Carga de referência por roda; raio de rolamento | 4.000 N; 0,33 m |
| Rigidezes longitudinal, lateral e de cambagem | 80 kN; 65 kN/rad; 5 kN/rad |
| Expoente de carga; reserva de capacidade | −0,10; 15% |
| Multiplicadores de sensibilidade do atrito | 0,8; 1,0; 1,2 |
No modelo estrutural, o eixo da roda coincide com y e a vertical com z. Para ângulo de seção φ, ângulo circunferencial θ e coordenada de espessura t, o mapeamento é
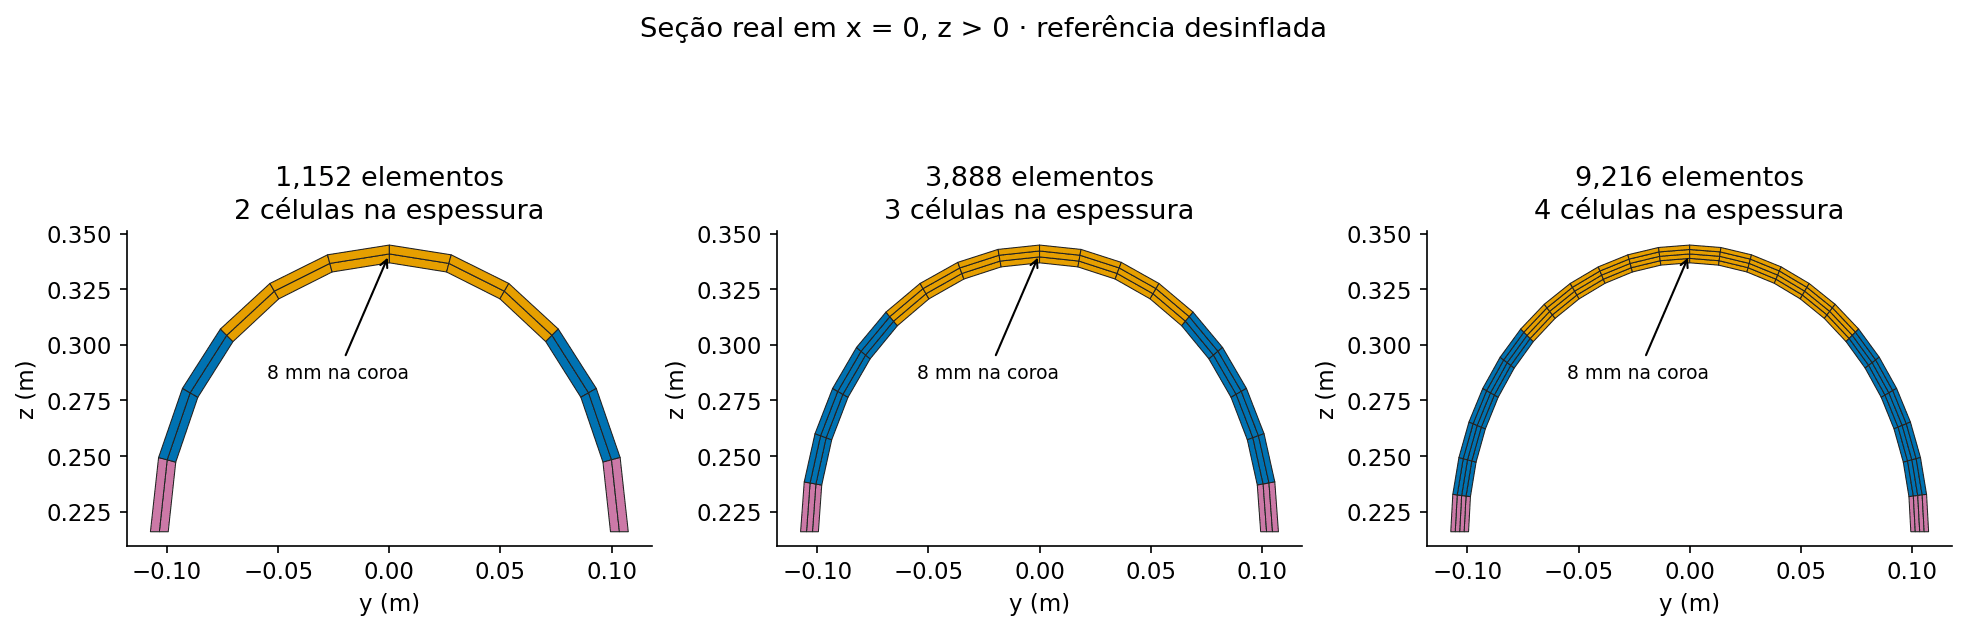
com −π/2 ≤ φ ≤ π/2 e 0 ≤ t ≤ 0,008 m. A seção aberta em U termina nos talões fixos. O raio de referência da coroa é 0,3449 m. A geometria lisa não inclui sulcos, arames de talão, cintas ou cordonéis da carcaça.
3.2 Equações constitutivas e discretização#
Sejam F o gradiente de deformação, J=det(F) a razão volumétrica, B=FFᵀ o tensor de Cauchy–Green à esquerda e Ī₁=J⁻²ᐟ³ tr(B). O material neo-Hookeano desacoplado, com a energia volumétrica padrão do FEBio, usa
Para deformação homogênea, a tensão de Cauchy associada é
O operador dev retira a parte esférica do tensor. A deformação exportada é a de Green–Lagrange, (FᵀF−I)/2. Os módulos G e K mantêm suas interpretações usuais no limite de pequenas deformações. Os parâmetros equivalentes são
Se E e ν forem fornecidos, substituem G e K por G=E/[2(1+ν)] e K=E/[3(1−2ν)]. O tratamento de três campos representa a parcela volumétrica no nível do elemento. A expressão homogênea não prova que J permaneça próximo de 1 em todo ponto de integração distorcido [3,8].
O Gmsh cria uma faixa lógica transfinita, recombina-a em quadriláteros e a extruda na direção circunferencial para gerar conectividade hex8. O mapeamento analítico forma o pneu, e os nós duplicados na emenda são unidos. Os grupos físicos volumétricos são bead=1 (talão), sidewall=2 (flanco) e tread=3 (banda). Os grupos superficiais são cavity=101, road_contact=102 e bead_attachment=103. As três regiões recebem os mesmos G e K. Os identificadores são verificados após gravar e reler a malha.
A renumeração reverse Cuthill–McKee reduz a largura de banda do sistema usado pelo solver skyline, preservando geometria e topologia. Os Jacobianos geométricos são verificados nos oito pontos de Gauss de cada hex, na referência e nos estados deformados aceitos. As discretizações seção × espessura × circunferência são 12×2×48, 18×3×72 e 24×4×96: 1.152, 3.888 e 9.216 elementos.
O momento de inércia de seção I, ajustável independentemente, pertence somente à comparação didática de uma viga em balanço, δ=FL³/(3EI). No pneu sólido, rigidez e inércia geométrica decorrem da geometria discretizada. O comando da viga não modifica o pneu estrutural nem os parâmetros de dirigibilidade.
3.3 Inflação e contato com a pista#
Todas as translações nos talões são nulas. Em uma mesma solução estática, a pressão cresce de zero ao valor configurado em 0≤λ≤1. Depois, permanece constante enquanto a pista sobe de z=−0,500 para −0,350 m em 1≤λ≤2. Geometria deformada e pré-tensão são preservadas. O “tempo” exportado é esse parâmetro de carga, não tempo físico de rodagem. A pressão prescrita representa uma fonte que mantém a pressão; não há lei de gás em cavidade selada nem variação térmica.
O caso de referência solicita dez incrementos por etapa, permitindo tentativas menores. As tolerâncias de deslocamento, energia e resíduo são 10⁻⁶, 10⁻⁸ e 10⁻⁵, com até 30 reformações da matriz de rigidez, sem atualizações quase Newton, incremento mínimo de 10⁻⁵ e até 12 novas tentativas. O estudo de incrementos solicita vinte por etapa.
Para um nó i na posição atual zᵢ, a penetração é dᵢ=max(zpista−zᵢ,0), e a tração nominal de penalização é qᵢ=εdᵢ. A integração nodal de parede rígida do FEBio usa pesos de área das facetas de referência. O exportador reproduz essa integração; a soma das forças nodais ascendentes fornece a reação da pista. As reações de apoio brutas do VTK têm o sinal invertido para representar forças sobre o pneu; a convenção do registro nodal de maior precisão é normalizada para o mesmo sentido. Resultantes e momentos da pressão, dos apoios e do contato são auditados independentemente.
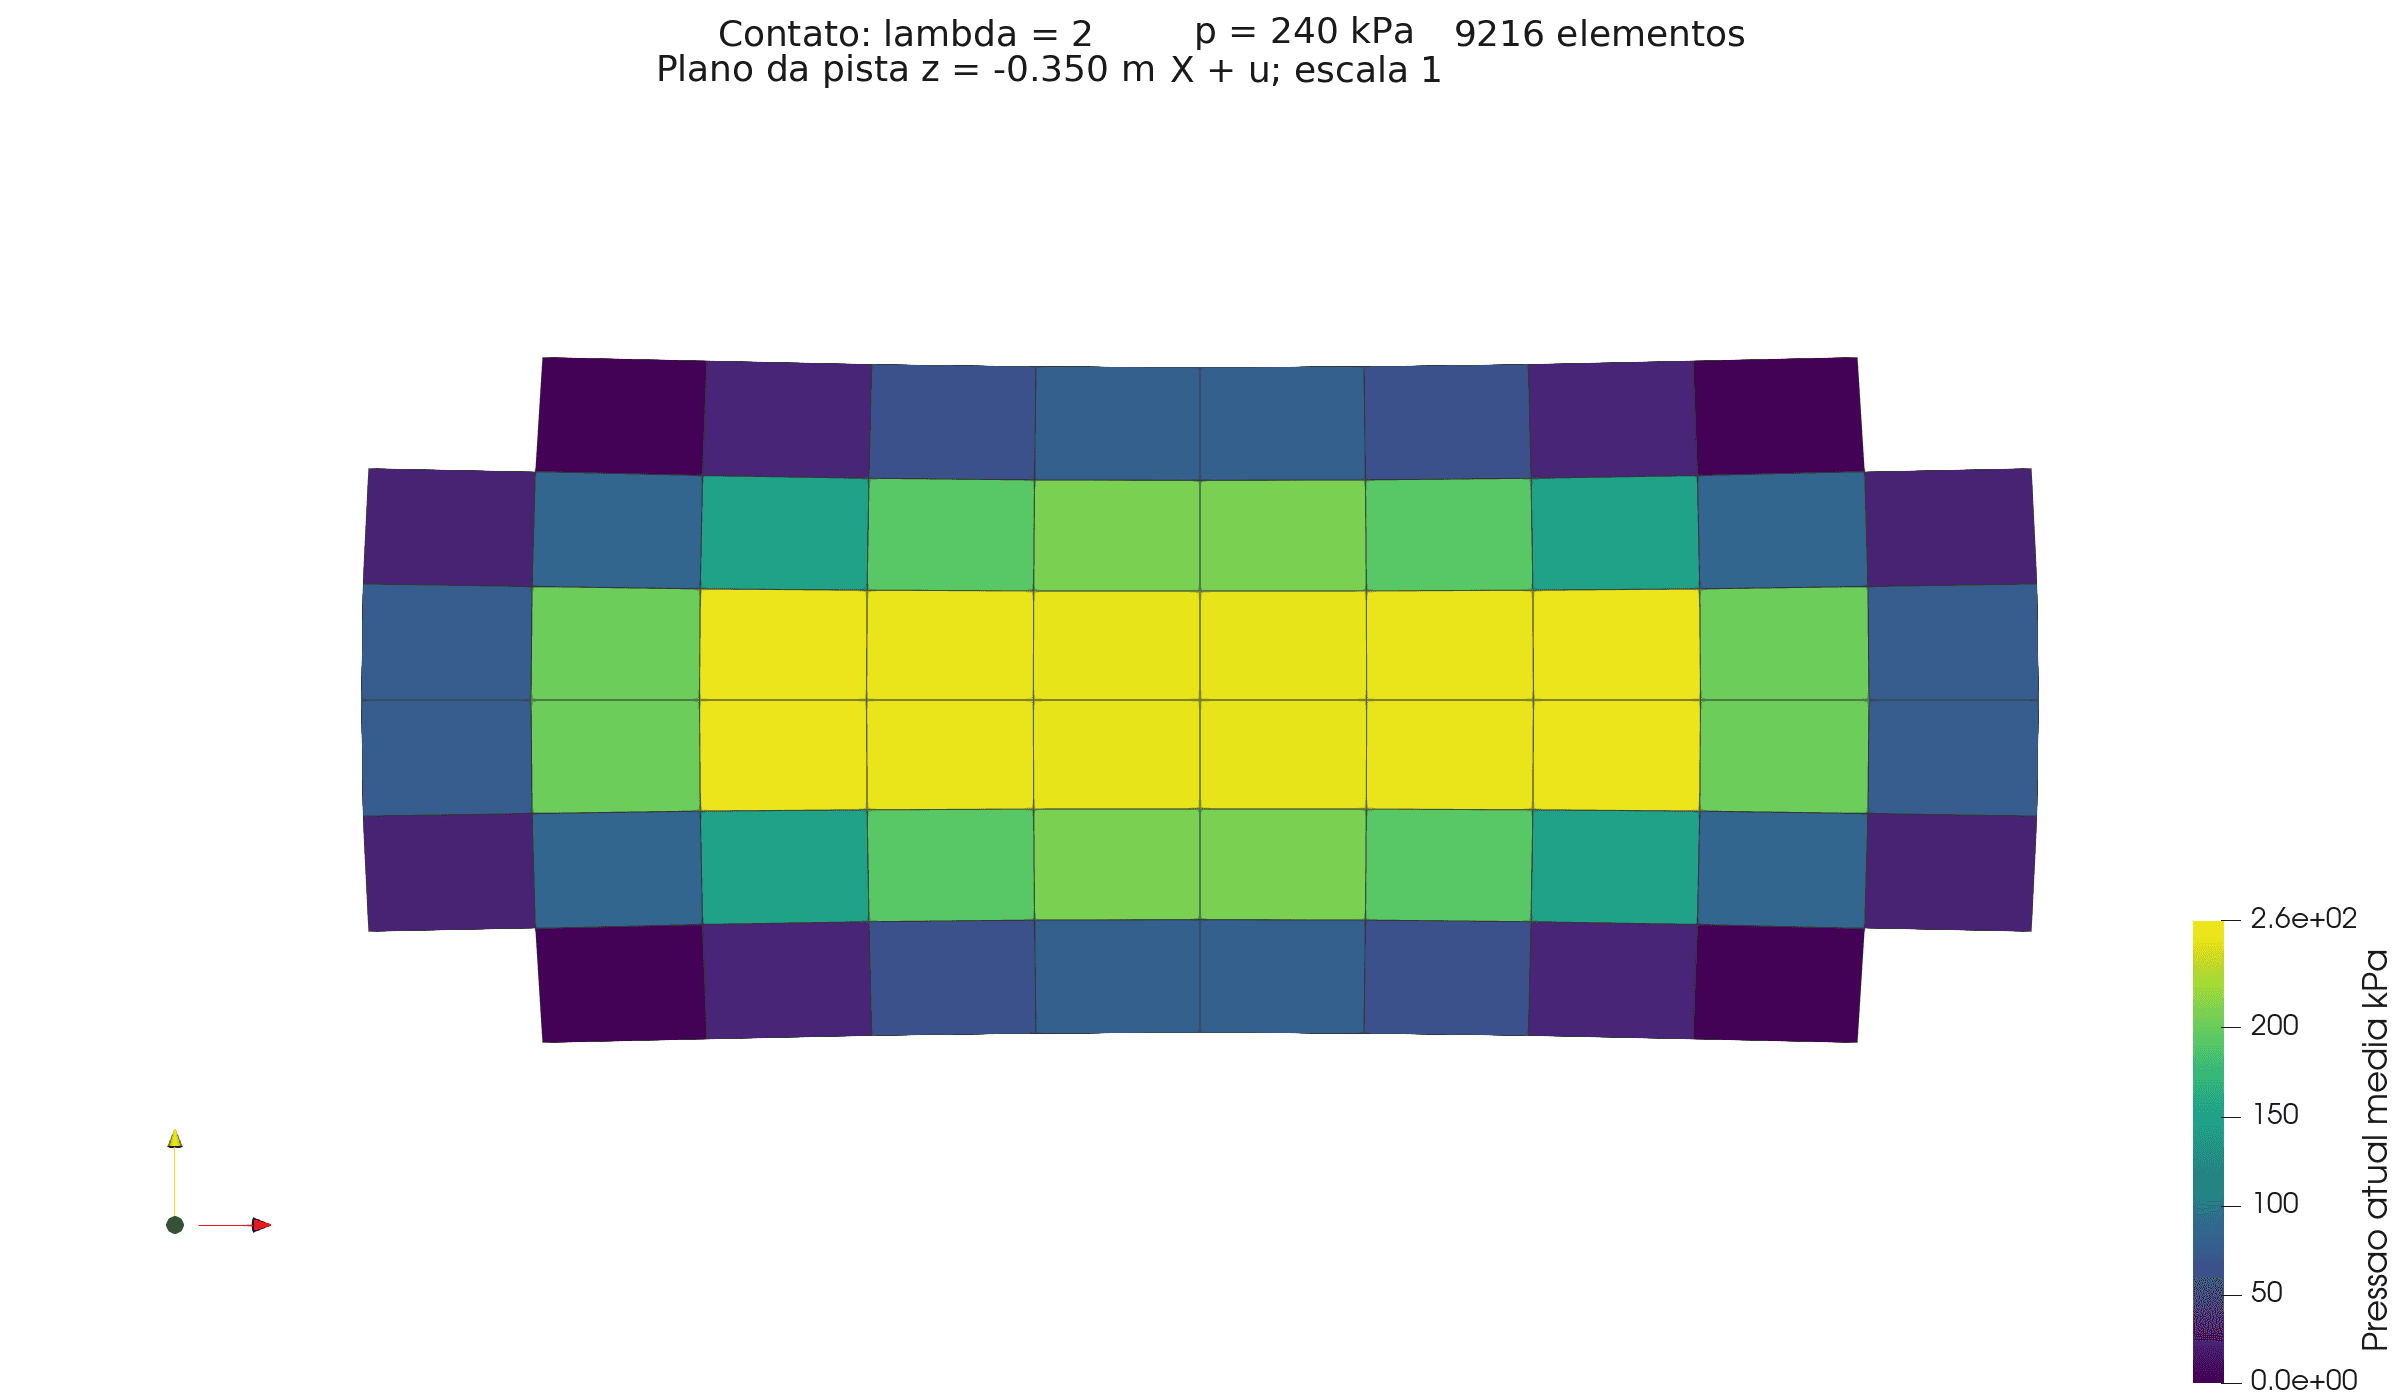
A pressão atual exibida converte cada contribuição nominal nodal pela razão entre pesos de área de referência e atual e faz a média das quatro contribuições da faceta. É uma pressão média recuperada por célula, não um pico pontual resolvido. A área de contato registrada corresponde à área tributária nodal atual projetada onde a tração nominal supera 1 Pa. Não é um contorno exato de folga nula; exibir facetas inteiras com pressão produz uma borda diferente.
A deflexão mede a subida da pista em relação ao raio inferior livremente inflado e é truncada em zero antes da aproximação. A rigidez tangente é obtida por diferenças finitas nos estados de contato. Nem rigidez vertical nem área de contato identificam coeficiente de atrito, rigidez longitudinal ou rigidez de deriva. Essas grandezas exigem comportamento tangencial e dados independentes de forças.
3.4 Lei de forças para escorregamento combinado#
Na dirigibilidade, x aponta para a frente, y para a esquerda e z é normal à pista. Razão de escorregamento κ positiva indica tração; ângulo α positivo indica velocidade lateral para a esquerda e gera força lateral negativa. Pequena cambagem γ positiva produz o empuxo positivo assumido. Para velocidades longitudinal vₓ, lateral vᵧ e angular da roda ω,
com R_eff=0,33 m e vε=0,5 m/s. Esse raio de rolamento é independente do raio inflado estrutural. A regularização mantém valores finitos perto de velocidade nula; marcha à ré e atrito em estacionamento estão fora do escopo.
Para carga positiva Fz, a capacidade assumida Q é
O multiplicador de rigidez é S=(Fz/Fz0)[1+sC(p/p0−1)]. Definem-se o vetor de demanda não saturada d=S(Cκκ, −Cαtanα+Cγγ) e ζ=‖d‖/(3Q). Para d=0, a força é nula; nos demais casos,
A lei reproduz as inclinações iniciais configuradas e impõe um limite circular à força resultante. Não inclui queda pós-pico, momento autoalinhante, comprimento de relaxação ou dependência térmica e da velocidade de deslizamento. A “fração deslizante” min(ζ,1) pertence à interpretação assumida de escovas; não é deslizamento do contato FEM nem medição de perda de controle. Os coeficientes de pressão sp e sC e de redução de pico por cambagem cγ são nulos por padrão. Assim, a pressão altera a estrutura, mas não as curvas de força ou os envelopes padrão. A cambagem introduz um termo de força sem redução assumida da capacidade máxima.
3.5 Viabilidade nas quatro rodas#
Para curva à esquerda de raio R, com superelevação β positiva para dentro da curva, as demandas normal e lateral no plano da pista são
Se a é a distância do CG atrás do eixo dianteiro, b=L−a, h a altura do CG e η a fração dianteira de transferência lateral, então Nf=Nb/L−Fxh/L e Nr=N−Nf. As transferências são Δf=ηFyh/tf e Δr=(1−η)Fyh/tr; as cargas interna/externa são Nf/2∓Δf e Nr/2∓Δr. As forças laterais por eixo, Fyb/L e Fya/L, anulam o momento de guinada e são distribuídas proporcionalmente à carga normal dentro de cada eixo. A demanda longitudinal usa a fração dianteira/traseira prescrita e divisão igual entre esquerda e direita.
Cada roda deve manter carga positiva, entradas dentro do domínio configurado, escorregamentos atingíveis e demanda resultante de no máximo 0,85Q. O domínio abrange 500–8.000 N, 200–280 kPa, aproximadamente ±5° de cambagem, κ entre −1 e 1, α entre −0,35 e 0,35 rad e velocidade de 1–45 m/s. A varredura executada limita-se a 1–40 m/s. Uma grade inicial de 100 pontos localiza intervalos viáveis; transições detectadas são refinadas com trinta bisseções. Esse procedimento localiza bem as transições detectadas, mas pode perder intervalos estreitos desconectados. O teto da varredura não é um limite físico encontrado.
3.6 Verificação e reprodutibilidade#
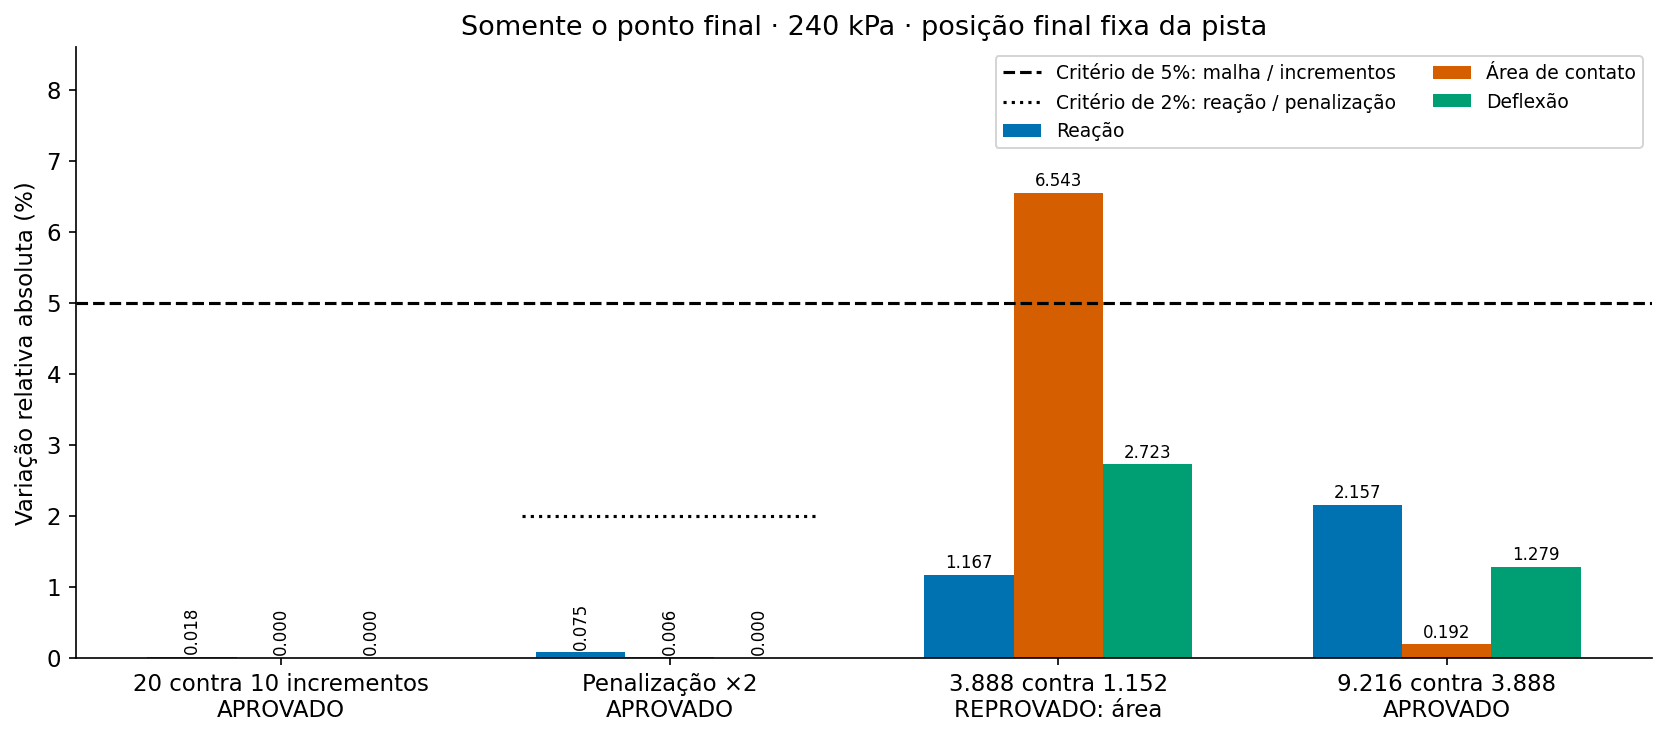
Os critérios demonstrativos definidos previamente exigem Jacobianos positivos, penetração inferior a 0,1 mm, resíduos de forças e momentos inferiores a 1% de suas escalas e variação inferior a 5% na reação, área e deflexão finais após refinamento de malha ou incrementos. Duplicar a penalização exige variação da reação inferior a 2%. São critérios numéricos provisórios, não metas de precisão de engenharia validadas.
Dois corpos de prova impõem alongamento axial de 50%: um com contração lateral isocórica prescrita e outro com faces laterais livres, comparado a uma raiz analítica para K finito resolvida independentemente. Onze testes automatizados verificam conversões de material, importação real do Gmsh e cobertura superficial, inclinações/simetrias/capacidade das forças, regularização, balanços veiculares, um caso analítico restrito de curva e ajuste sintético com rejeição de sobreposição entre casos. A execução registrada resultou em 11 testes aprovados. Recuperar dados sintéticos verifica código, não física do pneu.
Os manifestos registram macOS 26.5.2 arm64 e Python 3.9.6 em Apple Silicon, identificado no projeto como MacBook Air M4 de 15 polegadas. As versões executadas incluem FEBio 4.8.0 com skyline, Gmsh 4.13.1, NumPy 1.26.4, SciPy 1.13.1, meshio 5.3.5 e Matplotlib 3.9.4. O FEBio foi compilado com Apple Clang e CMake 3.31.6. Dependências fixadas e hashes acompanham o projeto. Os tempos dos manifestos incluem geração da malha, solução e pós-processamento; os tempos do console do solver são tratados separadamente. Não houve campanha controlada de carga de CPU, memória ou repetições de tempo. As capturas desta edição reabrem resultados arquivados, sem executar novas soluções FEM.
4. Resultados e discussão#
4.1 Inflação e resposta vertical#
A 240 kPa, o raio livremente inflado aumenta de 344,90 para 377,66 mm na malha de referência e para 378,78 mm na fina. O último aumento é de 33,88 mm, aproximadamente 9,82%. É a resposta da parede sem reforços assumida, não uma previsão de crescimento de um pneu radial comercial.
Tabela 2. Estados finais a 240 kPa e pista em z=−0,350 m. Todos completam os critérios locais de viabilidade estrutural; a convergência espacial é avaliada separadamente.
| Caso | Elementos | Deflexão (mm) | Força na pista (N) | Área (m²) | Penetração (mm) | Tempo total (s) |
|---|---|---|---|---|---|---|
| Referência | 1.152 | 27,660 | 2.735,90 | 0,016692 | 0,06490 | 4,57 |
| Dobro de incrementos solicitados | 1.152 | 27,660 | 2.735,41 | 0,016692 | 0,06490 | 7,41 |
| Dobro de penalização | 1.152 | 27,660 | 2.737,95 | 0,016691 | 0,03256 | 4,37 |
| Malha intermediária | 3.888 | 28,413 | 2.767,82 | 0,015600 | 0,06429 | 49,18 |
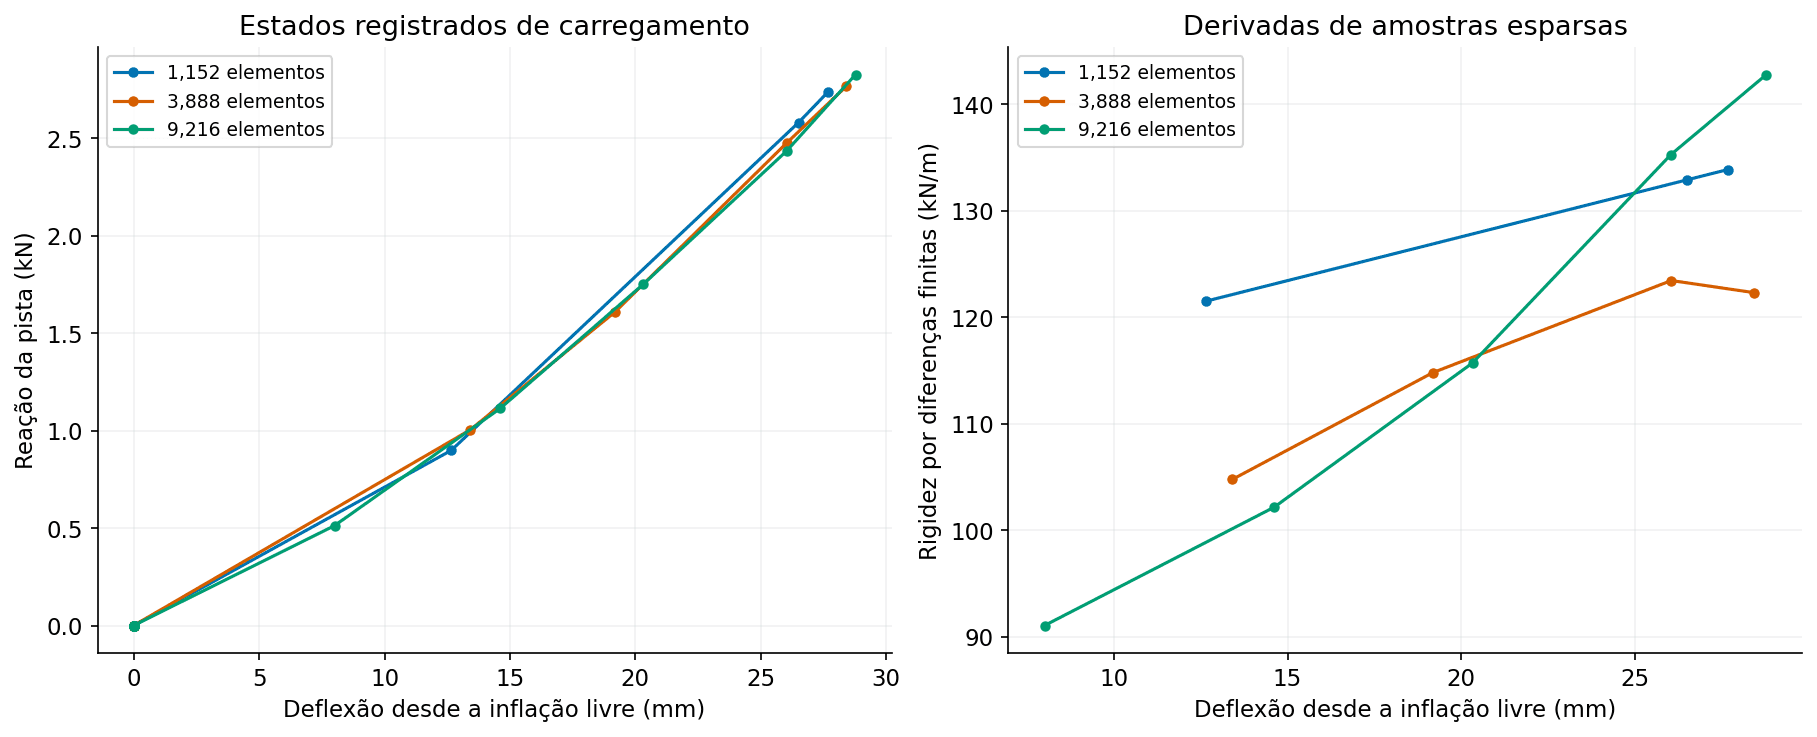
| Malha fina | 9.216 | 28,776 | 2.827,53 | 0,015630 | 0,06394 | 324,49 |
A área na malha fina é de aproximadamente 156,3 cm². O máximo exportado da pressão atual média por faceta é 252,75 kPa, contra 194,56 e 252,21 kPa nas malhas anteriores. São máximos de médias discretizadas, não trações nominais nodais nem picos experimentalmente validados. A proximidade dos máximos das duas malhas mais finas não estabelece, isoladamente, convergência do campo espacial.
A rigidez amostrada na malha fina cresce de aproximadamente 91,1 para 142,8 kN/m no ramo de contato. As derivadas finais por diferenças finitas são 133,9, 122,3 e 142,8 kN/m nas três malhas. Portanto, os critérios globais no ponto final não implicam convergência da rigidez tangente. Posições diferentes de amostragem e diferenças unilaterais nas extremidades limitam a comparação.
4.2 Sensibilidade à pressão e condição de comparação#
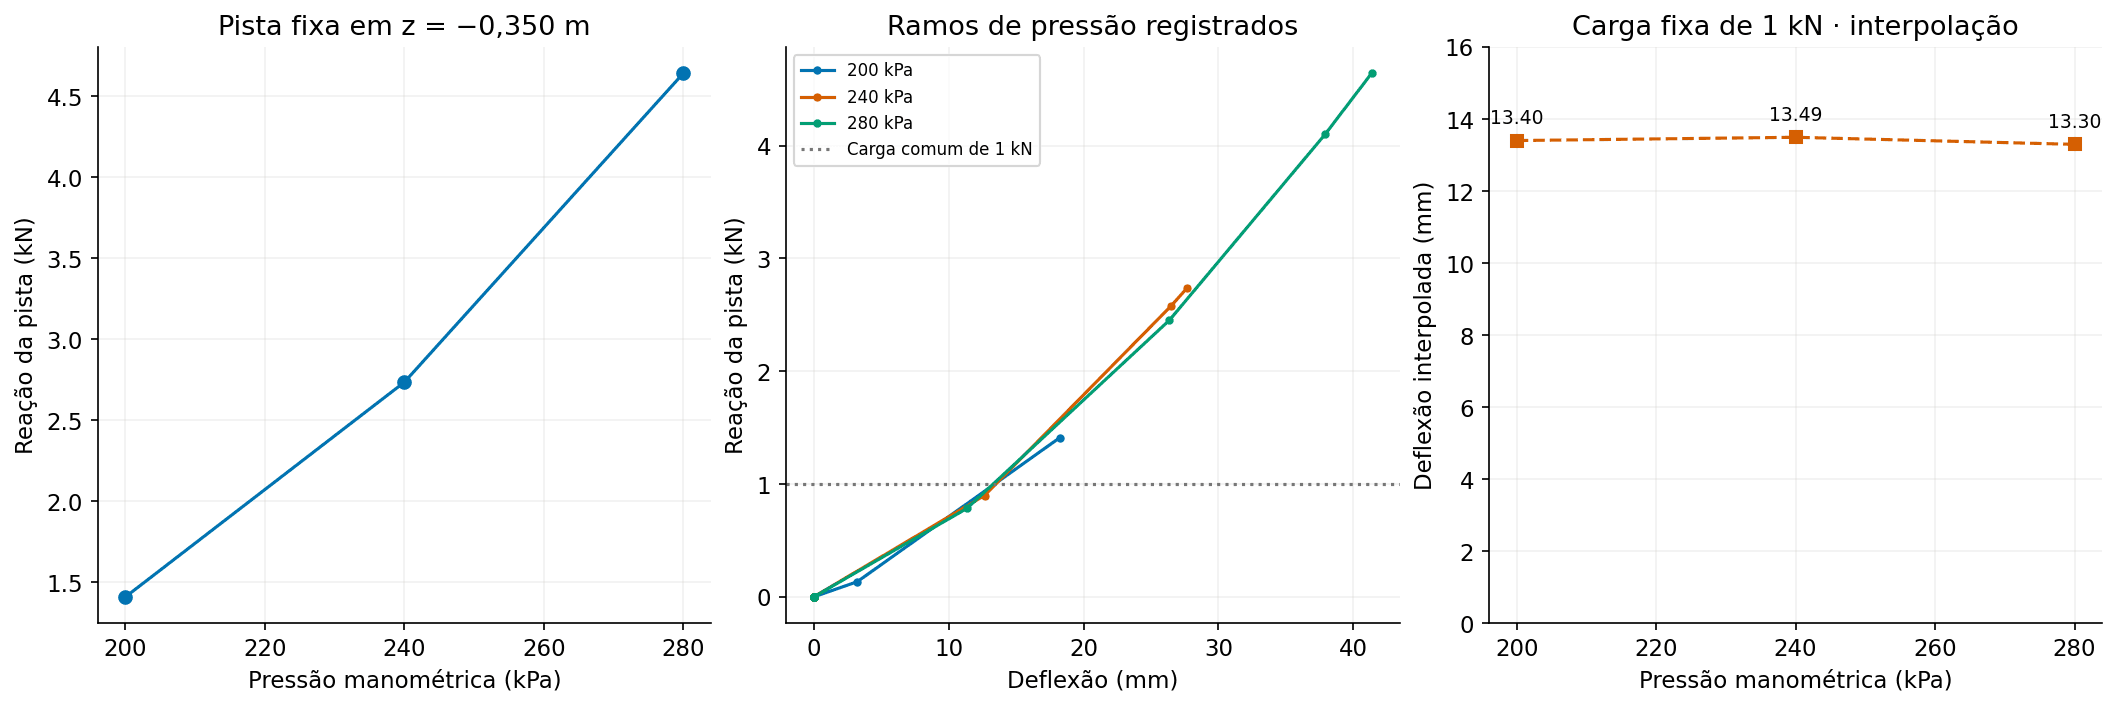
Na mesma posição final da pista, 200, 240 e 280 kPa geram reações de 1,410, 2,736 e 4,643 kN. Os raios livremente inflados são 368,22, 377,66 e 391,36 mm; as deflexões finais, 18,22, 27,66 e 41,36 mm; as áreas, 0,016042, 0,016692 e 0,023835 m². Nesse experimento, aumentar a pressão também aumenta o deslocamento medido desde a geometria livremente inflada e altera a carga gerada. Seria incorreto interpretar a área maior sob pressão elevada como efeito da pressão a carga constante.
A interpolação linear entre estados arquivados, para uma carga comum de 1 kN, fornece deflexões de 13,40, 13,49 e 13,30 mm. Todas estão entre pontos registrados, mas os intervalos são amplos: cerca de 135–1.410 N, 899–2.581 N e 785–2.452 N. As diferenças pequenas e não monotônicas não estabelecem tendência física de pressão a carga fixa. São necessários incrementos menores direcionados e refinamento espacial para cada pressão. Comparar a 4 kN exigiria novas soluções, porque os ramos de 200 e 240 kPa não alcançam essa carga.
4.3 Convergência numérica e falhas preservadas#
Tabela 3. Variações relativas absolutas no ponto final, usando como denominador o resultado de referência de cada comparação. Zero após arredondamento não significa identidade matemática.
| Comparação | Reação (%) | Área (%) | Deflexão (%) | Resultado |
|---|---|---|---|---|
| Vinte contra dez incrementos por etapa | 0,018 | 0,000 | 0,000 | Aprovado |
| Penalização duplicada contra referência | 0,075 | 0,006 | 0,000 | Aprovado |
| Malha intermediária contra referência | 1,167 | 6,543 | 2,723 | Reprovado |
| Malha fina contra intermediária | 2,157 | 0,192 | 1,279 | Aprovado |
O primeiro refinamento reprova porque a área é mais sensível à discretização do contato que a reação global. A comparação seguinte atende aos três critérios, mas não elimina a reprovação original da área da malha de referência. Não se reivindicam ordem assintótica, extrapolação ao contínuo ou convergência uniforme da pressão.
Uma execução anterior com penalização elevada terminou normalmente, mas reprovou a auditoria de equilíbrio: resíduo relativo máximo de força de 1,775%, acima do limite de 1%. O arredondamento de deslocamentos e parâmetros de carga no VTK amplificava erros na reconstrução da pequena penetração. A correção solicita registros nodais nativos com doze algarismos significativos, usa seus valores de carga mais precisos, normaliza os sinais das reações e soma em float64. O caso passa sem alterar o critério. A falha permanece no histórico; a conclusão do solver não foi confundida com aprovação da auditoria.
Os casos de referência, penalização e pressão aceitos usam essa ponte de maior precisão. Os casos de incrementos, malha intermediária e fina mantêm a precisão VTK legada, explicitada nas auditorias. No ponto final de referência, o desequilíbrio relativo de força é 4,03×10⁻¹⁰ e o de momento, 3,67×10⁻⁹ N m. Esses valores não são os piores de toda a série nem evidência de precisão física. O máximo relativo de força na série é 9,38×10⁻⁶ na referência e aproximadamente 0,928% e 0,862% nas malhas intermediária e fina.
Os corpos de prova apresentam erros relativos de tensão de 5,26×10⁻⁷ e 6,51×10⁻⁷. No ensaio com faces livres, J=1,005260, contra 1,005261 analítico. No pneu, Jacobianos positivos nos estados aceitos impedem inversão, mas não provam incompressibilidade local: o menor J final da malha fina nos pontos de Gauss é aproximadamente 0,878. O tratamento volumétrico misto e os elementos distorcidos exigem avaliação adicional antes de interpretar quantitativamente as tensões. Tentativas rejeitadas com inversão continuam nos logs; apenas estados aceitos compõem as curvas.
4.4 Curvas de força e manobras condicionais#
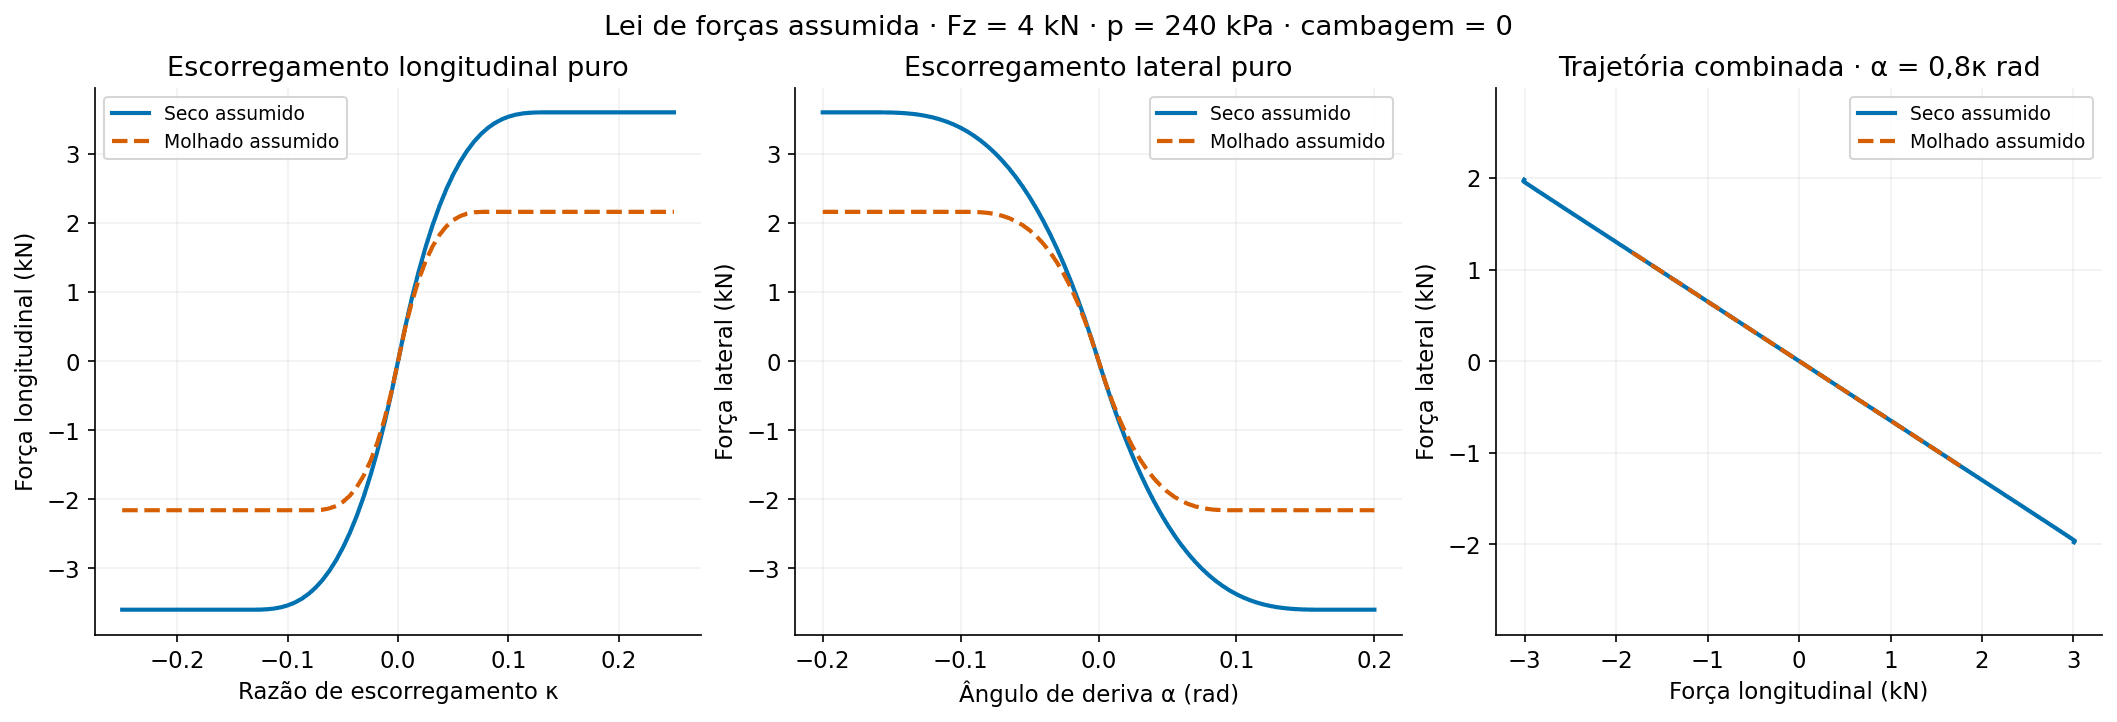
Para Fz=4 kN, 240 kPa e cambagem nula, as capacidades assumidas são 3,60 kN no seco e 2,16 kN no molhado. As mesmas rigidezes iniciais aproximam-se de um patamar menor no segundo cenário. O escorregamento combinado compartilha uma única capacidade resultante; aumentar ambas as componentes não permite somar seus máximos independentes. A Figura 8 mostra a trajetória executada α=0,8κ rad, e não uma superfície bidimensional completa.
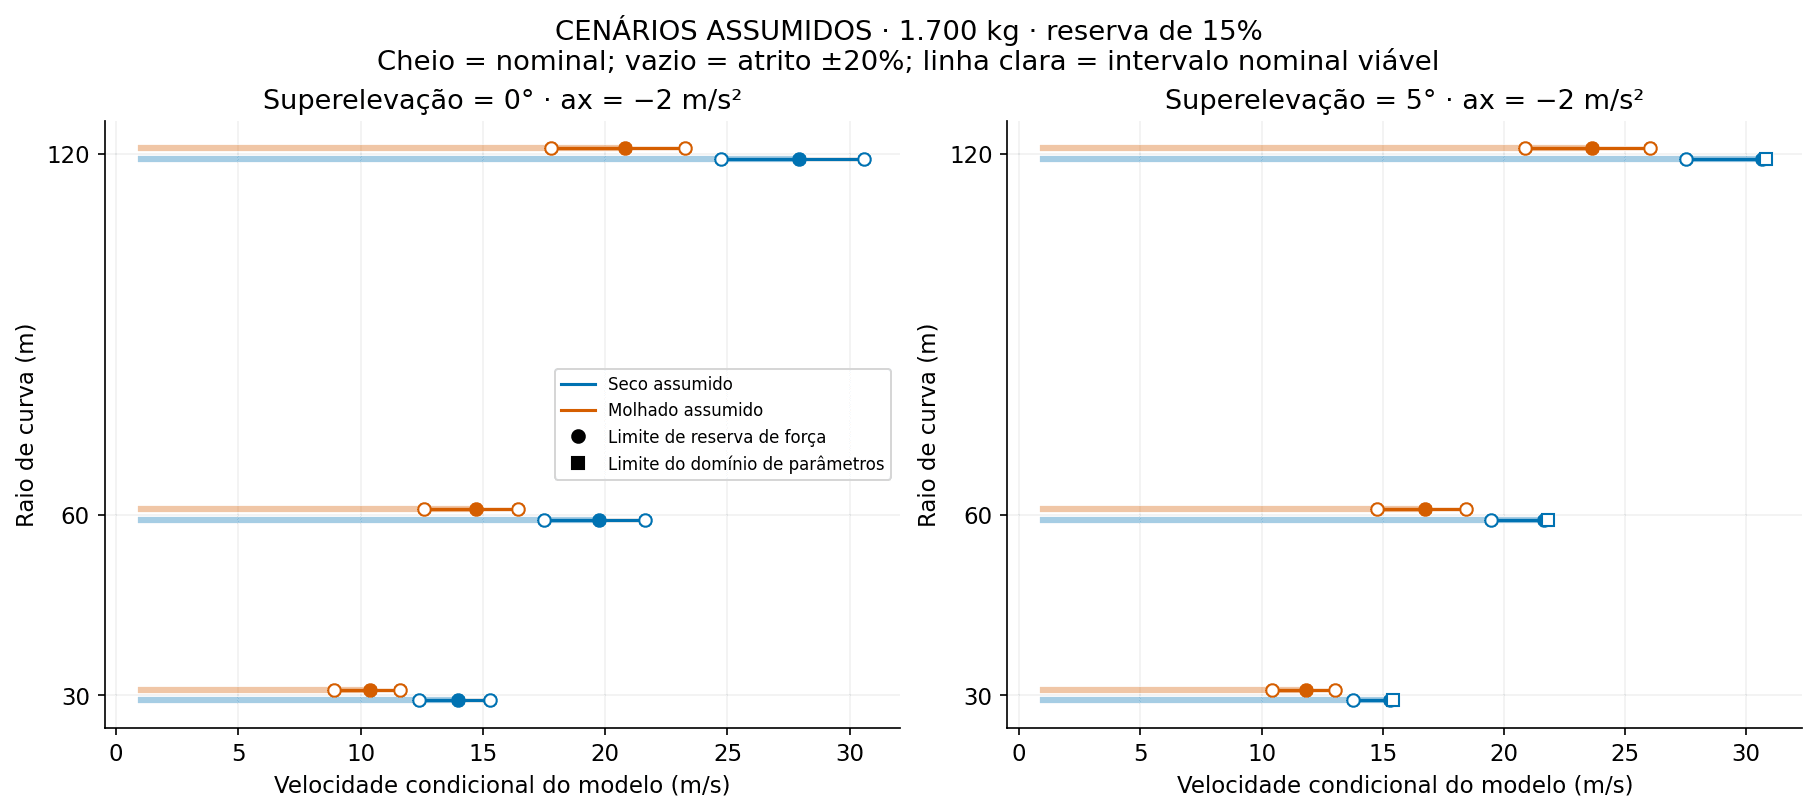
No cenário ilustrativo de raio R=60 m, pista sem superelevação e ax=−2 m/s², os extremos superiores nominais são 19,75 m/s no seco e 14,70 m/s no molhado. Os multiplicadores de atrito de 0,8–1,2 produzem faixas de 17,49–21,62 e 12,57–16,44 m/s. Esses extremos específicos decorrem da reserva de força do modelo, condicionados à distribuição de demanda, ao domínio e à reserva de 15%. Não são velocidades seguras de um veículo nem estimativas de risco de acidente ou instabilidade.
Com superelevação de 5°, os extremos nominais passam a 21,67 e 16,72 m/s. Porém, no cenário seco com maior atrito, o limite do domínio de carga por roda é atingido perto de 21,80 m/s. Esse extremo não deve ser chamado de limite de aderência. A margem e a faixa de ±20% são cenários escolhidos pelo analista, não intervalos de confiança ou fatores de segurança certificados. Limites inferiores viáveis também podem ocorrer em pistas inclinadas; os casos de frenagem mostrados começam no piso da varredura, 1 m/s.
4.5 Sensibilidade e incerteza#
O expoente de carga implica capacidade proporcional a Fz^0,9 quando pressão, cambagem e fator da pista são fixos. A capacidade absoluta aumenta com a carga, enquanto a capacidade por unidade de carga diminui. Essa sensibilidade assumida torna relevante a transferência entre rodas e a distribuição prescrita de forças; não é uma tendência experimentalmente identificada para este pneu.
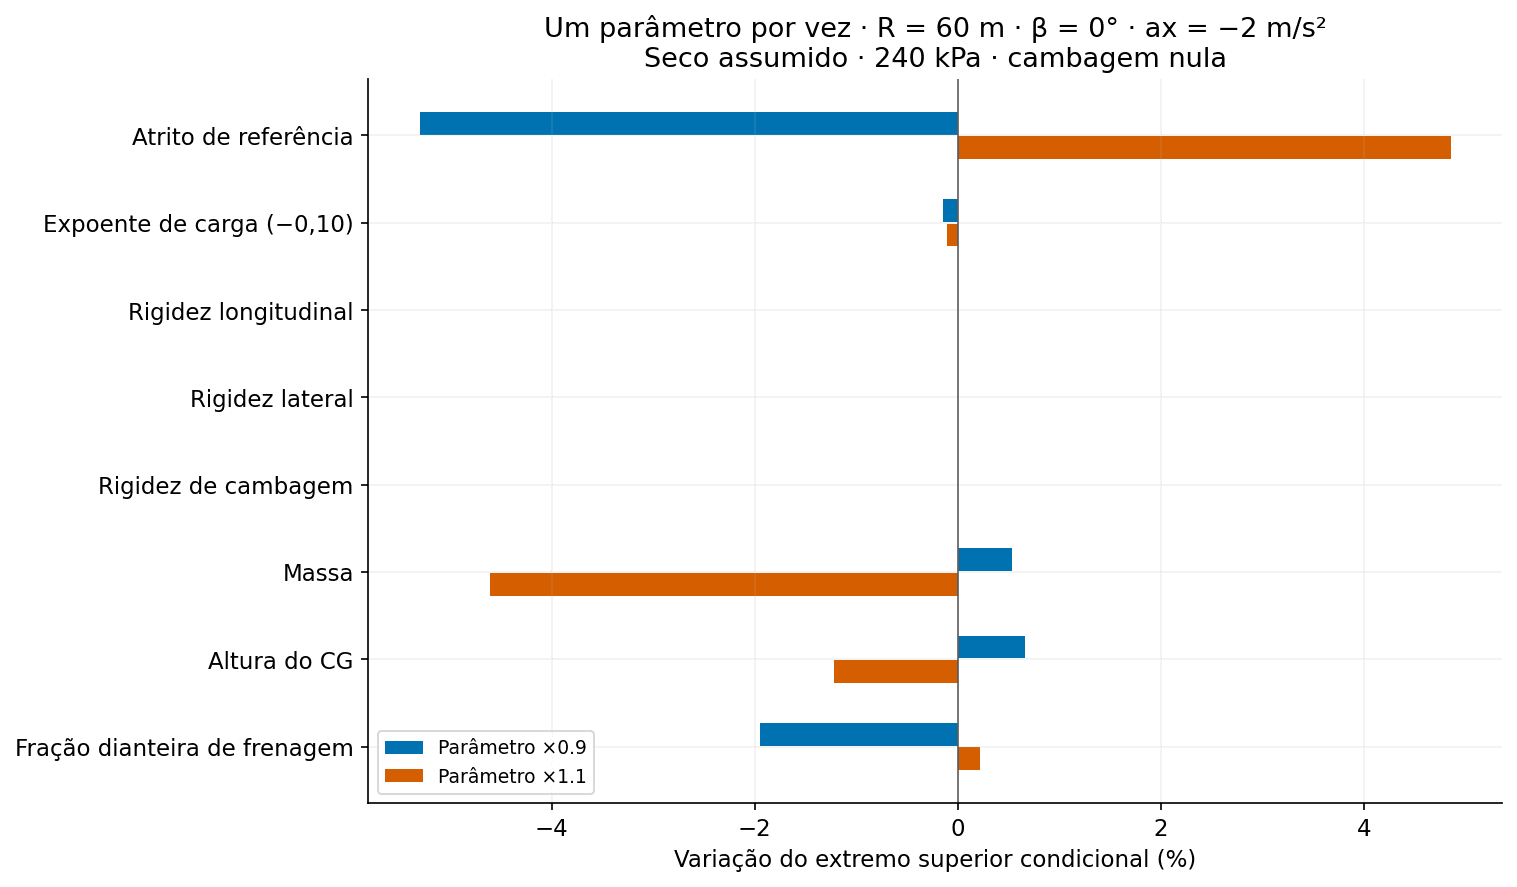
Na análise registrada de um parâmetro por vez, variar μ₀ em −10%/+10% desloca o extremo de 19,75 para 18,70/20,71 m/s, aproximadamente −5,30%/+4,85%. Aumentar a altura do CG em 10% reduz o extremo para 19,51 m/s; aumentar a massa em 10% o reduz para 18,84 m/s. O CSV de sensibilidade não registra o critério limitante de cada perturbação. Assim, nem todo deslocamento pode ser atribuído ao esgotamento de atrito sem diagnóstico adicional.
Perturbações de ±10% nas rigidezes longitudinal, lateral e de cambagem não alteram esse extremo. Com cambagem nula, seu termo está inativo. As outras rigidezes podem alterar os escorregamentos necessários sem mudar um extremo controlado pela capacidade enquanto o domínio de escorregamentos não é excedido. Isso não torna a rigidez irrelevante para a dirigibilidade real. Da mesma forma, cenários idênticos de pressão resultam dos coeficientes nulos, e não de uma conclusão de que a aderência real independe da pressão.
Três classes de incerteza devem ser separadas. O erro numérico inclui resolução espacial, amostragem da carga, penetração de penalização e precisão de exportação. A incerteza paramétrica inclui módulos, atrito e geometria veicular assumidos. A discrepância de modelo inclui reforços, sulcos, transientes e fenômenos ambientais ausentes. Resíduos menores não reduzem a incerteza do atrito nem compensam uma construção ausente; uma faixa estreita de atrito não quantifica todas essas fontes.
4.6 Tempo de execução e ordenação dos nós#
A largura de banda do caso de referência cai de 1.849 para 156 com reverse Cuthill–McKee. O console registra aproximadamente 4 s de solução, contra 51 s no caso arquivado sem renumeração: uma redução indicativa de 12,8 vezes. Os tempos totais dos manifestos são 4,57 e 51,97 s. Outra execução inicial sem renumeração registrou aproximadamente 76 s. São observações de desenvolvimento, não um benchmark controlado e repetido: exportação e auditoria também evoluíram, e os casos iniciais reprovaram auditorias. Os registros mostram utilidade prática da renumeração nesse fluxo skyline, sem isolar um ganho de hardware.
A execução fina consome 324,49 s de ponta a ponta. O estudo completo de dirigibilidade leva 2,04 s, refletindo a lei algébrica e a ausência de integração transitória. Os custos respondem a perguntas distintas: o modelo barato não substitui a solução estrutural, e a solução estrutural fina não fornece aderência calibrada.
5. Limitações e trabalhos futuros#
A demonstração estrutural omite a construção característica de um pneu radial comercial. Material homogêneo, geometria lisa, referência sem tensões prescrita e fixação rígida dos talões limitam a interpretação de deformação, rigidez e, sobretudo, tensão local. As prioridades são identificar carcaça e cintas, modelar regiões realistas de talão e banda, medir a geometria de referência e realizar ensaios de borracha em diferentes modos. Também é necessário repetir ramos refinados de contato com registros de alta precisão, resolver comparações de pressão a carga fixa e avaliar separadamente a convergência de rigidez e pressão local.
O modelo de dirigibilidade carece de dados medidos de escorregamento puro, combinado, cambagem e condições de pista. As dependências de cambagem e pressão são simplificadas. Existem interfaces de ajuste de forças e comparação estrutural, mas apenas a recuperação sintética foi verificada. A calibração física deve usar dados com incertezas; a validação independente deve reservar casos completos de condições operacionais, não linhas aleatórias da mesma varredura. As metas físicas predefinidas — 5% para carga/deflexão, 10% para área e RMSE de força relativo ao pico, além de erro de posição de pico de 0,02 em κ ou 1° em α — continuam provisórias e não testadas.
O equilíbrio quase estacionário não estabelece estabilidade transitória de guinada/rolagem, resposta de direção, bloqueio, patinagem, atuação de ABS/ESC ou dinâmica de capotamento. Raio efetivo de rolamento e momentos do pneu precisam de dados e modelos adicionais. O contato estrutural sem atrito não inclui tração em rolamento, carregamento centrífugo, viscoelasticidade ou temperatura. Reduzir o atrito não constitui um modelo de aquaplanagem, e uma banda lisa não prevê drenagem. Água acumulada exigiria profundidade, geometria dos sulcos, interação fluido–estrutura e validação própria.
6. Conclusões#
O fluxo demonstra inflação não linear seguida de contato normal com preservação de pré-tensão, malhas hexaédricas identificadas, reações verificadas e resultados inspecionáveis. O modelo fino produz 2,828 kN a 28,78 mm de deflexão para o término prescrito da pista e 240 kPa. A comparação intermediária–fina atende aos critérios globais escolhidos; a falha anterior de área, a correção da precisão de exportação e as questões de rigidez e campos locais permanecem parte da evidência.
A lei de forças configurada independentemente gera curvas de escorregamento puro/combinado e intervalos condicionais nas quatro rodas. Ela explicita consequências das hipóteses de atrito, superelevação, transferência, distribuição de forças e domínio. Os resultados não identificam aderência a partir da área de contato ou da rigidez vertical.
Implementado e executado: FEM estrutural homogêneo, exportação de inflação/contato, forças combinadas, viabilidade veicular algébrica e cenários paramétricos. Verificado numericamente nos critérios declarados: corpos de prova, verificações selecionadas de equilíbrio e forças, tratamento de saídas e refinamento no ponto final. Calibrado ou validado experimentalmente: nenhum modelo. Planejado: identificação da construção e dos materiais, reforços, validação estrutural e de forças independente e extensões transitórias e para pista molhada devidamente validadas.
Referências#
- Simo JC, Taylor RL, Pister KS. Variational and projection methods for the volume constraint in finite deformation elasto-plasticity. Computer Methods in Applied Mechanics and Engineering. 1985;51:177–208. doi:10.1016/0045-7825(85)90033-7.
- Maas SA, Ellis BJ, Ateshian GA, Weiss JA. FEBio: Finite Elements for Biomechanics. Journal of Biomechanical Engineering. 2012;134:011005. Artigo de acesso aberto.
- FEBio developers. FEBio 4.8 Developer’s Manual: Material Plugins, particularly Uncoupled Materials. Documentação oficial.
- Saigal S, Yang TY, Soede W. Inflation and contact predictions of composite tire shell carcass. Journal of Aircraft. 1987;24(12):849–855. Registro institucional.
- Greer JM Jr, Palazotto AN. Application of a total Lagrangian corotational finite element scheme to inflation of a tire. International Journal of Solids and Structures. 1997;34(27):3541–3570. doi:10.1016/S0020-7683(96)00210-7.
- Noor AK. Nonlinear Analysis and Modeling of Tires. NASA-CR-200970; 1996. Registro e relatório da NASA.
- Reid JD, Boesch DA, Bielenberg RW. Detailed Tire Modeling for Crash Applications. ICrash 2006, Athens, 4–7 July 2006. Artigo de conferência.
- FEBio developers. FEBio v4.8 source. Constitutive, rigid-wall, solid-domain and solver implementations: FEIncompNeoHookean, FEUncoupledMaterial, FERigidWallInterface, FEElasticSolidDomain and FESolidSolver2. Código oficial versionado. O código retido localmente foi inspecionado neste estudo.
- Svendenius J, Gäfvert M. A semi-empirical tyre model for combined slips including the effects of cambering. Vehicle System Dynamics. 2005;43(Suppl 1):317–328. doi:10.1080/00423110500108994; registro institucional.
- Romano L, Timpone F, Bruzelius F, Jacobson B. Analytical results in transient brush tyre models: theory for large camber angles and classic solutions with limited friction. Meccanica. 2022;57:165–191. doi:10.1007/s11012-021-01422-3; registro institucional.
- Pacejka HB. Tire and Vehicle Dynamics. 3rd ed. Butterworth-Heinemann; 2012. ISBN 9780080970165. Registro da editora.
- Ryu J. State and Parameter Estimation for Vehicle Dynamics Control Using GPS. PhD dissertation, Stanford University; December 2004. Chapter 6, Estimation of Suspension Roll and Road Bank. PDF institucional.
- Oberkampf WL, Trucano TG. Verification and Validation in Computational Fluid Dynamics. SAND2002-0529; 2002. Registro da Sandia. A distinção entre verificação e validação é aplicada aqui além do contexto de CFD do relatório.
- Gmsh developers. Gmsh Reference Manual. Physical groups, structured meshes and transfinite/extrusion facilities. Manual oficial. O manual atualizado é posterior à versão 4.13.1 usada na geração; o comportamento do projeto é definido pelas dependências fixadas e pelos scripts.
- ParaView developers. ParaView User’s Guide, Filtering Data. Documentação oficial. ParaView 5.13.3 executado nesta edição para as exportações nativas.
- FEniCS Project. DOLFINx 0.9.0 documentation. Documentação versionada; exemplo de hiperelasticidade. Alternativa avaliada, não executada.
- PETSc developers. SNES: Nonlinear Solvers. Manual oficial. Alternativa avaliada, não executada; o manual atualizado não fixa uma versão de dependência.
- Project Chrono developers. Tire models. Documentação oficial. Alternativa avaliada, não executada.
Esta edição em português preserva as evidências numéricas arquivadas da versão em inglês e acrescenta exportações nativas de visualização. A rastreabilidade está nos arquivos de proveniência, scripts e inventários de hashes que acompanham o artigo. Os títulos bibliográficos são mantidos no idioma original.
Related writing
Laboratório de Estruturas: do modelo à interpretação
Documentação de uso do Estrutura / Lab: modelagem de vigas, treliças e pórticos, rigidez matricial, trabalho virtual, método das forças e verificação dos resultados.
Física e controle de um simulador PID de HVAC
Uma explicação intuitiva de engenharia sobre a física térmica, o comportamento da água gelada, o controle PID e a medição de energia em um simulador interativo de unidades fan coil e unidades de tratamento de ar.